ปัจจุบันเข้าสู่ยุคคอมพิวเตอร์ขนาดเล็กเช่น Raspberry Pi, Arduino ที่สามารถนำมาขยายความสามารถโดยการเขียนโปรแกรมเพิ่มได้ง่าย และส่วนมากก็เป็นฮาร์ดแวร์ที่เปิด คนสามารถนำไปผลิตต่อยอดได้ทำให้อุปกรณ์พวกนี้เฟื่องฟู ขยายตัวอย่างรวดเร็ว นักศึกษาสามารถนำมาทำหุ่นยนต์ (Robot) ได้ง่ายกว่าสมัยแต่ก่อนมาก ฮาร์ดแวร์ราคาถูก มีไลบรารีที่ผู้อื่นพัฒนาแล้วนำมาใช้งานต่อยอดได้สะดวกและมากมาย
ในยุคนี้ที่โดรนมีคนใช้มากมายหลากหลายวัตถุประสงค์จากสามารถนำไปทำงานต่างๆจนถึงสันทนาการ มีตั้งแต่เสียเงินซื้อทั้งที่ราคาถูกจนถึงราคาแพงลิบลิ่ว ยังมีพวก DIY ที่สามารถประกอบเองได้ มีฮาร์ดแวร์ที่ขายในราคาที่จับต้องได้ทั้งเฟรม (Frame Kit) ของโดรนรวมไปถึง ระบบควบคุมการบิน ( Flight Controller) ทางฝั่งซอฟท์แวร์มีโครงการเปิดโค้ดที่โด่งดังคือ ArduPilot นับได้ว่าเป็น platform หนึ่งที่สามารถนำมาเขียนเฟิร์มแวร์เข้ากับระบบควบคุมการบิน สามารถนำไปประกอบโดรนให้สามารถบินขึ้นไปได้ตามต้องการ สามารถบังคับบินไปตามเส้นทางที่กำหนดไว้ (Route) ได้จาก สถานีควบคุมภาคพื้นดิน (Ground Station) หรือจะบินแบบแมนวลโดยใช้รีโมทคอนโทรลก็ย่อมได้
ผังเรือสำรวจรีโมทไร้คนขับ
เรือสำรวจรีโมทไร้คนขับที่เป็นโครงการที่ผมจะสร้างและประกอบขึ้นนมา คือเป็นเรือขนาดเล็กติดตั้งระบบควบคุมคอมพิวเตอร์ขนาดเล็กรวมถึง GNSS และระบบสื่อสารระหว่างตัวเรือและสถานีควบคุมภาคพื้นดิน เรือสามารถหยั่งความลึกของน้ำได้จากเครื่องหยั่งน้ำ (Echo Sounder) ที่ติดตั้งบนเรือเช่นเดียวกัน เรือสามารถวิ่งไปตามเส้นทาง (Route) ที่เรากำหนดไว้ก่อนได้ สุดท้ายสามารถนำข้อมูล X, Y จาก GNSS และความลึก (Depth) มาประมวลผลเป็นเส้นชั้นความสูง (Contour) ได้ เนื่องจากเรือมีขนาดเล็กพื้นที่ที่สามารถนำไปสำรวจได้คงจำกัดได้แค่ หนอง บึง ทะเลสาบ หรือในแม่น้ำที่น้ำไม่ไหลแรงมากนัก
ผมร่างมาคร่าวๆ อุปกรณ์ที่ติดตั้งจริงอาจจะมีมากกว่านี้ แต่ที่ผมใส่มาในผังเป็นเฉพาะอุปกรณ์หลักๆ ในหัวข้อต่อไปผมจะพูดถึงอุปกรณ์ในแต่ละส่วนไปทีละเปลาะ

ระบบควบคุมการบิน (Flight Controller)
ระบบควบคุมการบิน (Flight Controller) มีหลากหลายมากมาย ส่วนที่ผมสนใจคือ Pixhawk ถึงจะเก่าไปหน่อยแต่มีคนใช้กันมากและมีชุมชนใหญ่ เวลามีปัญหาสามารถค้นคว้ามาแก้ไขด้วยตัวเองได้สบาย ผมสั่งของชุดนี้จากอาลีเอ็กเพรส ราคาประมาณสามพันบาท ขึ้นชื่อว่าระบบควบคุมการบินแต่สามารถนำมาใช้ควบคุมรถบังคับ เรือบังคับได้เช่นกัน

สถานีควบคุมภาคพื้นดิน (Ground Station)
โครงการ ArduPilot จัดเป็นซอฟแวร์จำพวกสถานีควบคุมภาคพื้นดิน (Ground Station) สามารถเอามาเขียนเป็นเฟิร์มแวร์เข้าไปในระบบควบคุมการบิน (Flight Controller) แล้วนำมาติดตั้งบนเฮลิคอปเตอร์ (Helicopter) โดรนแบบหลายใบพัด (Multiroter) หรือเครื่องบินปีกแข็ง (Fixed Wing) แล้วยังสามารถนำไปใช้กับรถบังคับ เรือบังคับ แม้กระทั่งมีคนเอาไปใส่ในเครื่องจักรจริงๆเช่น แทรคเตอร์ก็ตาม ผมใช้ Ardupilot บน PC สามารถเชื่อมต่อกับระบบควบคุมการบิน (Flight Controller) และสามารถตั้งค่าต่างๆให้สัมพันธ์กับอุปกรณ์และฟังก์ชันตามความต้องการ
ต้นแบบและแรงบันดาลใจ
ผมเห็นเรือสำรวจรีโมทไร้คนขับขนาดเล็กๆที่ทำมาขายในท้องตลาดตั้งแต่ราคาหลายแสนบาท จนถึงล้านบาท ก็มีความสนใจว่าเราน่าจะทำได้ ผมเองในฐานะหนึ่งเป็นมารีนเซอร์เวย์มานาน ก็มีความคุ้นเคยกับเครื่องมือพวกนี้พอสมควร แต่ในรูปแบบที่นำเอามาใช้กับเรือรีโมทขนาดเล็ก อุปกรณ์พวกฮาร์ดแวร์ทั้งหลายย่อมต้องมีขนาดเล็กลงตาม เพื่อให้สามารถใส่ในเรือที่ขนาดเล็กๆได้


ผมได้รับคำแนะนำสำหรับการเริ่มต้นคือให้เริ่มจากเรือบังคับด้วยวิทยุ (RC Boat) ก่อนเป็นพื้นฐาน แต่เมื่อมองในตลาดบ้านเราจะเป็นเรือบังคับด้วยวิทยุที่เน้นความเร็วเพื่อแข่งขันกันเป็นหลัก ตัวลำเรือส่วนใหญ่จะมีขนาดไม่สูงเน้นเพรียวเพื่อลดการต้านลมและน้ำเป็นหลัก ส่วนที่เรือที่จะนำมาทำเรือเซอร์เวย์ ไม่เน้นความเร็ว แต่เน้นการขนของ ตัวลำเรือต้องมีความสูงพอจะใส่อุปกรณ์ให้ได้มาก ผมเองแรกๆมองไปที่เรือล่อเหยื่อตกปลา (RC Bait Boat) เพราะไม่เน้นความเร็วแต่เน้นการขนเหยื่อปลาไปปล่อยให้ปลามากิน แต่เมื่อมองลึกๆว่าถ้าซื้อมาแล้วมาดัดแปลงเจาะใส่เครื่องหยังน้ำ (Echo Sounder) ดูจะเป็นปัญหาเพราะ ขนาดเรือท้องแบบทั่วๆไปที่เห็นในท้องตลาดจะมีความยาว 50-60 cm พื้นที่ในท้องเรือแคบไปหน่อย เมื่อเจาะลงไปแล้ว ไม่แน่ใจว่าจะมีฟองอากาศจากใบพัดมากวนไหม หมายเหตุเครื่องหยั่งน้ำที่ใช้คลื่นโซนาร์ทุกประเภทกลัวฟองอากาศมากที่สุด คือในทางวิทยาศาสตร์คลื่นโซนาร์ไม่สามารถผ่านฟองอากาศได้ทำให้ข้อมูลตรงนั้นขาวโพลน
เริ่มต้นกับเรืออาร์ซีสำเร็จรูป
เรืออาร์ซี (RC – Remote Control) หรือเรือบังคับด้วยวิทยุ ตอนแรกว่าจะไม่ซื้อ แต่สุดท้ายผมสั่งตัวลำเรือเปล่าเป็นเรือ RC Bait Boat ยี่ห้อ Flytec V007 ความยาวลำเรือ 55 ซม. ใช้มอเตอร์แบบแปรงถ่าน (Brushed Motor) มีใบพัดใต้น้ำสองใบพัด ไม่มีหางเสือ ผมสั่งซื้อมอเตอร์ใบพัดกับตัวควบคุมสปีดมาด้วยสองชุด ส่วนวงจรอื่นๆเช่นบอร์ดควบคุม ไม่ได้ซื้อมา ราคาทั้งชุดรวมลำเรือประมาณสองพันสองร้อยบาท ที่ซื้อมานี้เพื่อลองเรือที่เขาทำมาสำเร็จรูปแล้ว เพียงมาดัดแปลงให้เข้ากับระบบรีโมทคอนโทรลที่ผมมีอยู่ การซื้อเรือลำเปล่าที่สำเร็จรูปมาทดสอบเพื่อรับประกันว่าจะไม่ล้มเหลวแน่นอน เพราะลำเรือออกแบบมาดีแล้ว และไม่ต้องติดตั้งอะไรเพิ่มเติม เพราะมอเตอร์ใบพัดนั้นออกแบบมาดีแล้ว การเลี้ยวของเรือจะอาศัยการหมุนใบพัดด้านซ้ายและด้านขวาด้วยความเร็วที่ไม่เท่ากัน ถ้าด้านซ้ายหมุนช้ากว่า ด้านขวาหมุนเร็วกว่าจะเป็นการเลี้ยวซ้าย ระบบนี้จะซับซ้อนกว่าหางเสือเรือไปนิดหน่อย ผมตั้งใจเอาเรือสำเร็จรูปมาลองก่อน โดยจะเว้นติดตั้งเครื่องหยั่งน้ำเพราะต้องเจาะท้องเรือ อาจจะทำให้เสียของได้


เริ่มต้นจากการสร้างแบบลำเรือขึ้นมาเอง
อีกทางเลือกคือออกแบบสร้างลำเรือเปล่า (Boat Hull) มาเอง ที่ให้ได้ขนาดที่เหมาะสม ทั้งความยาวและความสูงใต้ท้องเรือ ในเบื้องต้นผมเลือกขนาดความยาว 80-100 ซม. ไม่ใหญ่มากนักเพื่อให้สามารถหาซื้อระบบไฟฟ้ามอเตอร์ทั่วไปในท้องตลาดมาหมุนใบพัดสามารถขับเคลื่อนได้ พูดง่ายๆคือสามารถหาซื้อเพลา (Shaft) ใบจักร (Propeller) มอเตอร์ (Motor) ตัวควบคุมสปีด (ESC) รวมทั้งหางเสือ (Rudder) ได้ง่ายๆนั่นเอง ถ้าลำใหญ่มากกว่านี้อาจจะต้องใช้ระบบขับเคลื่อนที่ใหญ่กว่านี้และต้องใช้งบประมาณมากขึ้น เคยคิดว่าจะหาทุนมาวิจัย แต่เมื่อไปอ่านในชุมชนพันธ์ทิพย์รู้สึกว่าจะถอดใจ เพราะทุนวิจัยส่วนใหญ่จะสนับสนุนภาคราชการและเอกชนเป็นหลัก ส่วนจะสนับสนุนบุคคลทั่วไปนั้นคงจะยาก เลยต้องควักทุนส่วนตัวอย่างที่เห็น
ออกแบบเรือเอง ฟังดูเหมือนจะง่าย สำหรับผมแล้วไม่มีความรู้ด้านนี้ เป็นศาสตร์และศิลป์ที่ลึกล้ำพอสมควร ผมพยายามค้นหาและดาวน์โหลดโมเดลเรือที่เป็นของฟรีไม่มีลิขสิทธิ์ มาลองต่อทำเองดูเล่นๆ เริ่มจากใช้วัสดุที่เป็นไม้อัดบาง 3 มม. แต่บางครั้งหักบ่อยตัดไม่ง่ายนัก ตอนหลังหันมาใช้วัสดุจำพวกพลาสวูด (Plaswood) ที่สามารถใช้คัดเตอร์ตัดได้ ดัดได้ง่าย วัสดุพวกนี้ถ้าจะใช้ทำเรือจริงๆ คงไม่แข็งแรงและทนทานนัก ผมเลือกที่จะต่อโมเดลเรือด้วยพลาสวูดก่อน และใช้วัสดุจำพวกเรซิน (Resin) มาผสมกับน้ำยาฮารดเด็นเนอร์ และมาทาทับไฟเบอร์กลาส (Fiberglass) ที่วางแปะบนโมเดลเรือให้ได้ความหนาในระดับหนึ่งที่จะทำให้เรือมีความแข็งแรง ยืดหยุ่น น้ำไม่ซึมรั่ว ตอนนี้การใช้เรซิ่นผสมกับไฟเบอร์กลาส ผมยังไม่ได้ลอง ลองดูลำเรือเปล่าที่ผมสร้างขึ้นมาเป็นแบบในเบื้องต้นด้านล่าง


เครื่องหยั่งน้ำ (Echo Sounder)
ผมได้ซื้อเครื่องหยั่งน้ำมาแล้วหนึ่งชุด Airmar DT800 ราคาหนึ่งหมื่นสองพันบาทจากอีเบย์ บวกจ่ายค่าภาษีศุลกากรอีกประมาณเกือบสามพันบาท รวมแล้วประมาณหมื่นห้าพันบาท ความพิเศษของ Airmar DT800 คือมันมีหน่วยประมวลผลเป็นชิพรวมมาอยู่เคสทรานสดิวเซอร์ ซึ่งเป็นตัวที่จะหย่อนลงน้ำและส่งรับคลื่นโซนาร์ ได้ในตัว การใช้งานเพียงเอาไฟฟ้ากระแสตรง 2 เส้นไปเลี้ยง จากนั้นรับส่งข้อมูลผ่านสายสัญญาน 3 เส้นด้วยโปรโตคอล NMEA-0183 และอีกอย่างที่สำคัญคือมันมีขนาดที่เล็กสามารถมาใส่ในเรืออาร์ซีขนาดเล็กได้ คลื่นโซนาร์ที่ใช้อยู่ที่ 235 Khz ข้อเสียที่ผมเห็นมีอยู่อย่างเดียวคือการรับส่งข้อมูลความลึกทำได้ครั้งละ 1 วินาที แต่ก็น่าจะเพียงพอ เพราะความเร็วเรือสมมติว่าวิ่งด้วยความเร็ว 6 ไมล์ทะเลต่อชั่วโมง (Knot) คิดได้ 1800 x 6/ 3600 = 3 m/s แสดงว่าเรือวิ่งไปได้ประมาณ 3 เมตรจะได้จุดความลึกหนึ่งจุด ซึ่งผมว่ายอมรับได้


ระบบขับเคลื่อน (Propulsion System)
ระบบขับเคลื่อนให้เรือสามารถวิ่งได้มีหลายระบบได้แก่ แก็ส น้ำมันและระบบไฟฟ้า ผมเลือกใช้ระบบไฟฟ้าเพราะว่าง่ายที่สุดและสามารถหาซื้ออุปกรณ์ได้ง่ายและหลากหลาย ระบบไฟฟ้าใช้ในเรือของเล่นบังคับด้วยวิทยุทั่วๆไป จึงมีอะไหล่ผลิตมาขายในท้องตลาดมากมาย ผมขอแจกแจงระบบขับเคลื่อนด้วยระบบไฟฟ้าพอสังเขปดังนี้
- แบตเตอรี (Battery) เป็นแหล่งพลังงานต้นทางที่นำไปเลี้ยงวงจรไฟฟ้าต่างๆเช่นมอเตอร์ (Motor) ตัวควบคุมความเร็วมอเตอร์ (ESC – Electronic Speed Controller) เซอร์โว (Servo Motor) ในปัจจุบันนิยมใช้แบตแบบลิโพ (Lipo – Lithium Polymer)
- มอเตอร์ (Motor) คือตัวเปลี่ยนพลังงานไฟฟ้าจากแบตเตอรี่เป็นพลังงานกล ประกอบด้วยขดลวดพันรอบแกนโลหะและมีขั้วแม่เหล็กถาวรอยู่รอบนอก กระแสไฟฟ้าที่ไหลไปในขดลวดทำให้เกิดสนามแม่เหล็กไฟฟ้ามาผลักกับสนามแม่เหล็กถาวรทำให้ขดลวดหมุนรอบแกนได้ ในปัจจุบันมีทั้งมอเตอร์แบบแปรงถ่าน (Brushed Motor) และมอเตอร์แบบไร้แปรงถ่าน (Brushless Motor) ความนิยมในปัจจุบันหันมาใช้มอเตอร์แบบไร้แปรงถ่านมากขึ้นเนื่องจากกินพลังงานไฟฟ้าน้อยและให้กำลังที่มากกว่า
- สปีดคอนโทรล (ESC) เป็นตัวควบคุมความเร็วมอเตอร์ให้หมุนช้า-เร็ว เดินหน้า ถอยหลังหรือเบรค
- เพลาและใบจักร (Shaft and Propeller) เพลาเป็นแท่งโลหะกลมยาวใช้ในการส่งกำบวจากมอเตอร์ที่หมุนไปยังใบจักรเรือที่ติดตั้งบนเพลา สามารถดันน้ำให้เรือเคลื่อนที่ไปได้
- หางเสือ (Rudder) เป็นตัวที่ทำหน้าที่บังคับกระแสน้ำให้เรือเลี้ยวซ้ายหรือขวาได้
- เซอร์โว (Servo Motor) เป็นมอเตอร์อีกแบบหนึ่งที่ใช้หมุนหางเสือให้เบนไปทางซ้ายหรือขวา
ผมซื้ออุปกรณ์จากอาลีเอ็กเพรสเป็นชุดราคาประมาณสามพันบาทประกอบไปด้วยมอเตอร์แบบไร้แปรงถ่าน สปีดคอนโทรล เซอร์โว เพลาและใบจักร รวมถังปั๊มน้ำเล็กๆใช้ระบายความร้อนมอเตอร์และสปีดคอนโทรล


ระบบวิทยุรีโมท
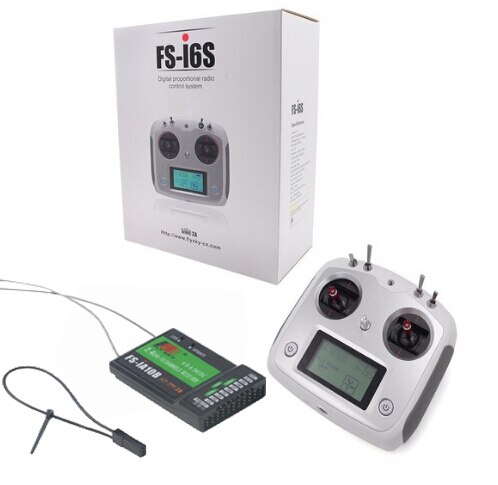
ขึ้นชื่อว่าเรืออาร์ซีก็ต้องมีรีโมทคอนโทรล (Remote Controller) ประกอบด้วยเครื่องส่งสัญญาณวิทยุและตัวรับสัญญาณที่ติดตั้งบนเรือ ทำให้สามารถควบคุมเรือได้จากระยะไกลๆ ผมเลือกใช้ Flysky เนื่องจากมีราคาถูกหาซื้อได้ง่าย ผมลองซื้อมาสามรุ่น สนนราคาตั้งแต่พันกว่าบาทถึงสามพันบาท

แบตเตอรี่และเครื่องชาร์จ (Battery and Charger)
สำหรับแบตเตอรีเลี้ยงระบบควบคุมการบิน ผมใช้แบตลิโพ (Lipo Battery) จำนวน 3 -4 เซลล์ แรงดันไฟฟ้า 11.1 – 14.8 โวลต์ ขนาด 5200-10400 mAH และผมซื้อแบบแบตเตอรี่แห้งขนาด 12V มาใช้สำหรับเครื่องหยั่งน้ำ และซื้อที่ชาร์จมาด้วยสามารถชาร์จแบตเตอรีได้หลากหลายชนิด ราคาชุดนี้รวมๆแล้วประมาณหกพันบาท รายการที่ผมซื้อมาดังรูปด้านล่าง


ในขณะนี้โครงการนี้ได้เริ่มแค่ลองทำลำเรือเปล่าขึ้นมาทดสอบ ยังไม่ได้เริ่มประกอบระบบทั้งหมด เข้าด้วยกัน โครงการนี้ผลลัพธ์จะออกหัวหรือก้อย สำเร็จหรือไม่สำเร็จอย่างไร ถ้าสำเร็จใช้งานได้ดี ผมจะอัพเกรดอุปกรณ์จาก GNSS ธรรมดาที่ติดตั้งบน Pixhawk เป็น RTK GNSS ของ u-blox ZED-F9P ซึ่งต้องลงทุนอีกพอสมควร ขนหน้าแข้งคงร่วงอีกหลายเส้น ติดตามชมกันตอนต่อไปครับ
WOW
ถ้าเอามาประยุกต์เป็นรถสำรวจได้ น่าจะดีนะครับ คงต้องแปลงส่วนควบคุมการขับเคลื่อน
ผมนี่ปักหมุดรอเลยครับ รอดู F9P
ให้ step แรกคือเรืออาร์ซีสามารถวิ่งตาม route ได้ก่อนครับ ค่อยลงไป step ที่สอง
ผมอยากขอคำปรึกษาเชิงลึกจังเลยครับ สอนหรือให้คำแนะนำหรือขอดูต้นแบบก็ได้ครับผม ไม่ทราบพอจะกรุณาให้ช่องทางติดต่อหน่อยได้ไหมครับผม
สวัสดีครับ โพสต์นี้เก่ามากแล้วครับ โครงการนี้ผมไม่ได้ทำต่อเนื่องจากช่วงนี้ติดไปทำงานต่างประเทศที่บังคลาเทศหลายปี พอกลับมาไม่ได้สานต่อครับ